Otevřené modely NVIDIA Cosmos 3 propojují obraz s LiDARem v interaktivní smyčce
NVIDIA zpřístupnila čtyři otevřené modely Cosmos 3 se 16 miliardami parametrů pro simulaci fyzického světa. Vývojáři robotiky a autonomních aut získávají generování obrazu i dat z LiDARu zdarma, naráží však na nároky na hardware.
Interaktivní simulace fyzického prostředí
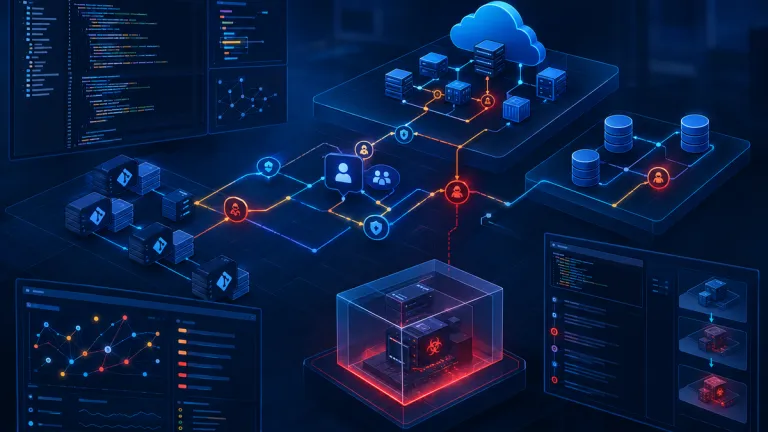
Generování videa pomocí difuzních modelů známe z nástrojů pro tvorbu obsahu. Po zadání textového pokynu systém po desítkách sekund vytvoří krátký klip. Pro trénování fyzikální umělé inteligence (Physical AI) je však takový postup nepoužitelný. Když robot pohne ramenem nebo auto sešlápne brzdu, prostředí musí reagovat okamžitě. Akce agenta bezprostředně mění to, co senzory zaznamenají v dalším zlomku sekundy. Princip uzavřené smyčky řeší nově publikované kontrolní body v rámci platformy NVIDIA Cosmos. Místo statických videoklipů generují průběžná vizuální a senzorická pozorování na základě konkrétních řídicích povelů. Systém nenahrazuje fyzikální engine, ale propojuje prostorová data s fotorealistickým zobrazením.Čtyři modely pro auta a robotické paže
Inženýři v NVIDIA rozdělili úlohy do čtyř samostatných variant Cosmos 3 Nano, z nichž každá řeší jinou část simulačního řetězce:- Cosmos3-Nano-Transfer-Auto: Model pro offline generování syntetických dat pro autonomní vozidla. Zvládá synchronizované generování až 11 kamerových pohledů současně, a to včetně objektivů typu rybí oko. Souběžně s obrazem generuje také prostorová data ze senzoru LiDAR převedená do 3D mračna bodů. Pomocí mapy scénáře a textových pokynů lze měnit počasí, denní dobu i hustotu provozu.
- Cosmos3-Nano-Sim-Auto: Destilovaná varianta předchozího modelu určená pro plynulé streamování bez znatelné prodlevy. Využívá kauzální generování po malých blocích snímků s minimálním počtem odšumovacích kroků. Zpoždění je natolik nízké, že model dokáže bezprostředně reagovat na volant, plyn a brzdu řízeného auta.
- Cosmos3-Nano-Sim-Transfer: Převádí surové geometrické výstupy z fyzikálního simulátoru (hloubkové mapy, segmentaci objektů, detekované hrany) do plnobarevného fotorealistického videa. Fyzikální kolize a dynamiku počítá klasický simulátor, zatímco Cosmos zajišťuje vizuální výstup řízený textovým promptem.
- Cosmos3-Nano-Sim-Bimanual: Model navržený přímo pro dvourukou robotickou manipulaci. Na vstupu přijímá předchozí snímky a kinematická data akcí obou chapadel. Následně predikuje, jak se scéna promění, když robot uchopí předmět, otevře skříňku nebo posune nástroj po stole.
Oddělení fyziky a fotorealismu
U dřívějších pokusů o generativní simulátory byla problematická snaha nechat neuronovou síť počítat všechny aspekty scény, od gravitace a tření až po odlesky na karoserii. Sítě v takových situacích často ztrácely geometrickou stálost a objekty se svévolně deformovaly. Architektura Cosmos 3 to řeší oddělením rolí. Využívá systém World Scenario Map (WSM). Fyzikální stav, přesné trajektorie objektů i kolizní geometrie zůstávají pod kontrolou deterministického enginu, například NVIDIA Isaac Lab. Model Cosmos 3 funguje jako vizuální interpret. Přebírá prostorové souřadnice, hloubkové profily a hranice segmentace a vykresluje odpovídající obrazové vstupy i LiDAR pro řídicí politiku. Pokud se textový pokyn změní z „jasné letní poledne“ na „husté sněžení v noci na mokré vozovce“, prostorové rozložení budov a aut zůstane stejné, senzory vozidla však dostanou věrný test v extrémních podmínkách.Hardwarové nároky a rychlost
Všechny čtyři modely mají 16 miliard trénovatelných parametrů. Publikovaný inferenční setup běží přes framework vLLM-Omni v kontejneru na Linuxu (vyžaduje Docker a NVIDIA Container Toolkit) a NVIDIA jej v praxi otestovala na jediném čipu NVIDIA GB200, přičemž zdůrazňuje, že nejde o minimální paměťovou specifikaci. Nízké latence a plynulého chodu u streamovacích variant (Sim-Auto a Sim-Bimanual) inženýři dosáhli čtyřfázovým tréninkovým receptem:- Fáze 0 (Bidirectional adaptation): Model se z kompletních záznamů učí základní doménu a vztahy mezi řídicími signály a videem.
- Fáze 1 (Teacher forcing): Predikce jednotlivých bloků z dřívějších pozorování s maskováním budoucích kroků.
- Fáze 2 (Consistency distillation): Pomocí zmrazeného učitelského modelu je natrénován studentský model, který generuje každý blok v pouhých 4 odšumovacích krocích.
- Fáze 3 (Self-forcing s KV cache): Trénink na vlastních vygenerovaných datech zabraňuje kupení chyb v dlouhých sekvencích. Výpočet probíhá v latentním prostoru, kde jeden časový krok odpovídá 4 RGB snímkům.
Dostupnost, licence a využití pro vývojáře
Licenční politika je pro vývojáře příznivá. NVIDIA zvolila licenci Linux Foundation OpenMDW-1.1, která výslovně povoluje bezplatné komerční i nekomerční využití, modifikaci i distribuci odvozených kontrolních bodů. Váhy modelů jsou volně ke stažení z repozitářů Hugging Face a vývojový rámec Cosmos Framework je dostupný na GitHubu. Pro české i evropské technologické firmy a univerzitní laboratoře, které vyvíjejí robotické manipulátory, zemědělskou autonomní techniku nebo systémy sledování dopravy, to znamená přímý přístup k syntetickým datům bez nutnosti platit poplatky za proprietární simulační nástroje. Kód obsahuje i recepty pro adaptaci na vlastní domény a senzorické sestavy, takže si tuzemské týmy mohou modely dotrénovat na specifické lokální prostředí nebo specifické kamery vozidel.Lze modely Cosmos 3 rozběhnout na běžném herním počítači s grafickou kartou GeForce?
Pro okamžité streamování nikoliv. Ačkoliv 16B parametrů lze kvantizovat, paralelní zpracování obrazu, map prostředí a LiDARu vyžaduje značnou kapacitu VRAM a propustnost pamětí. Pro plný chod modelu Sim-Auto nebo Sim-Transfer bez zpoždění jsou zapotřebí profesionální karty třídy NVIDIA RTX PRO 6000 nebo serverové akcelerátory. Na spotřebitelském hardwaru je možné spustit pouze offline generování jednotlivých snímků či krátkých scén s velkým časovým odstupem.
Jaký je rozdíl mezi syntetickými daty z Unreal Engine a modely Cosmos 3?
Klasické 3D enginy jako Unreal Engine vyžadují ruční tvorbu 3D modelů, textur a materiálů pro každou změnu počasí či osvětlení, což často vede k vizuální sterilitě a odchylkám od reality (problém sim-to-real). Cosmos 3 vezme geometrické obrysy ze simulátoru a pomocí difuzních modelů na ně vygeneruje fotorealistické textury, optické odlesky, šum senzorů či kapky deště na čočce kamery na základě pouhého textového zadání.
Vztahuje se na použití těchto otevřených modelů evropský AI Act?
Ano, modely samotné jsou poskytovány pod otevřenou licencí OpenMDW-1.1, ale finální nasazení spadá pod příslušné kategorie regulace. Pokud český vývojář použije Cosmos 3 pro trénování a testování bezpečnostních prvků autonomních vozidel nebo lékařské robotiky, spadá výsledný produkt do vysoce rizikových systémů (High-Risk AI Systems) podle unijní legislativy, což vyžaduje důsledné ověřování syntetických trénovacích dat.