Robot od Nvidie se naučí jemnou práci z jediné ukázky
Nový otevřený model GR00T 2 zvládl 50 úloh v průměru na 71 % s jedinou ukázkou na úkol a na 95 % s pěti. Nvidia k němu přidala simulační nástroje Isaac Lab 3.0 a průmyslové benchmarky DexBench a VABAR.
Model, který se učí z jediné ukázky
Většina dnešních robotů se učí jako student, který potřebuje stejný pohyb zopakovat tisíckrát. GR00T 2 se chová spíš jako řemeslník, kterému stačí ukázat jednou. Jak informoval The AI Insider, model dosáhl na 50 testovacích úlohách průměrné úspěšnosti 71 %, když dostal jedinou ukázku na úkol. S pěti ukázkami úspěšnost stoupla na 95 %.
Ještě zajímavější je druhé číslo: 40 z 50 úloh dokázal model dokončit alespoň jednou i bez jakékoli ukázky specifické pro daný úkol. U robotické manipulace to běžné nebývá.
GR00T 2 je takzvaný „world action model" postavený na platformě Nvidia Cosmos. V praxi to znamená, že robot nevnímá jen to, co má před sebou, ale také odhaduje, jak jeho vlastní pohyb změní prostředí. Trénoval se na datech z robotů i lidí, včetně 100 000 hodin videa natočeného z pohledu první osoby. Právě lidská egocentrická videa podle Nvidie umožňují přenášet naučené dovednosti mezi různými typy robotů.
Podle blogu Nvidie se GR00T 2 aktuálně drží mezi třemi nejlepšími modely v benchmarcích RoboCasa365, RoboLab, RoboDojo a MolmoSpaces. Čísla pocházejí přímo od výrobce, ne z nezávislého testu, a to je dobré mít na paměti.
Trénink v simulaci a fyzika Newton
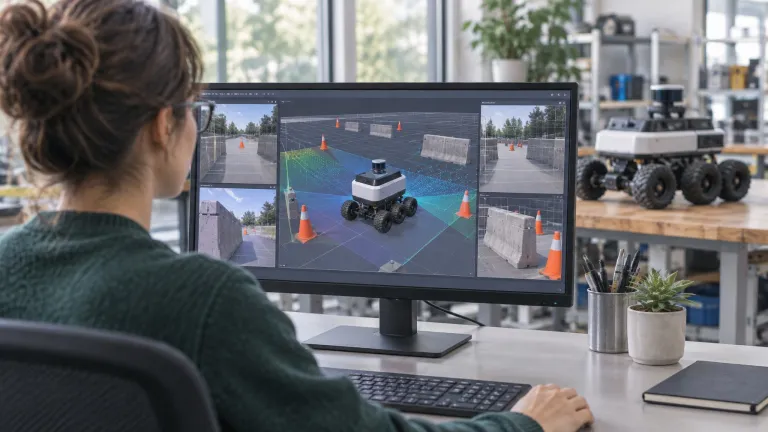
Model sám o sobě nestačí. Aby se naučená dovednost přenesla z počítače na skutečného robota, potřebujete simulaci s věrnou fyzikou. Nvidia proto vydala Isaac Lab 3.0, open-source framework pro trénink robotů, který se těsněji propojuje s fyzikálním enginem Newton. Ten umí simulovat pružné materiály, jako jsou kabely a látky, i složité robotické ruce s mnoha klouby.
Výsledek je měřitelný. V benchmarku zaměřeném na jemnou manipulaci dosáhl Isaac Lab 3.0 s Newtonem až 2,5násobného tréninkového výkonu oproti starší verzi Isaac Lab 2.3 s fyzikou PhysX, uvádí Nvidia na svém blogu. Přeloženo: stejný tréninkový cíl se spočítá zhruba dvaapůlkrát rychleji, což u drahých GPU hodin není zanedbatelná položka.
AlphaNIST: 39× méně GPU času
Jak velký rozdíl efektivita dělá, ukazuje projekt AlphaNIST. Jeden model se tu učí všech 20 přesných montážních úloh z testovací desky NIST, kde jde o součástky v řádu milimetrů. Trénink přitom používá jen ano/ne signál úspěchu, žádné detailní anotace.
Výsledek: přes 98% úspěšnost tréninku oproti 81 % u samostatných modelů na každou úlohu zvlášť, a to s přibližně 39× menší spotřebou GPU času. Jinými slovy, jeden univerzální model naučíte levněji a přesněji než dvacet specializovaných.
Průmyslové benchmarky DexBench a VABAR
Naučit dovednost je jedna věc. Provádět ji spolehlivě za měnících se podmínek druhá. Nvidia proto představila dva nové otevřené benchmarky. DexBench, vyvinutý s firmou RLWRLD, měří 15 úloh napříč maloobchodem, logistikou, výrobou a pohostinstvím. VABAR z UC Berkeley testuje šest průmyslových úloh se standardizovanými variantami a úrovněmi obtížnosti. Oba běží na frameworku Isaac Lab-Arena, který ukáže, za jakých podmínek robot selhává.
Agentní robotika a finálové články
Na CoRL se hodně řešila takzvaná agentní robotika. Rámec Graph-as-Policy z UC Berkeley používá AI agenty, kteří jednotlivé dovednosti skládají do programu a ten pak ladí v simulaci. Program zůstává čitelný pro inženýry, kteří ho před nasazením zkontrolují.
Dva články Nvidie se dostaly mezi šest finalistů ceny za nejlepší článek CoRL. GRAIL generuje simulovaná prostředí pro trénink humanoidních robotů, RoboTTT zkoumá, jak robot zpracuje podstatně delší sekvence vizuální a pohybové informace, aniž by se mu zpomalilo rozhodování.
Kdo to testuje a co to znamená pro Evropu
Na nových nástrojích už pracuje řada firem. Foxconn testuje GR00T 2 v serverové výrobě, Nexuni u robotického třídění prádla, MicroAGI u výměny ethernetových kabelů robotickou paží. Pro evropský trh je podstatné, že Siemens model vyhodnocuje pro průmyslové nasazení a Bosch Research zkoumá Graph-as-Policy. Obě firmy sídlí v EU, takže případné nasazení projde i požadavky evropského aktu o umělé inteligenci (AI Act), který roboty s vyšším rizikem řadí do přísnější kategorie.
Pro českého čtenáře jde zatím o výzkumnou a vývojářskou technologii, ne o produkt, který si dnes koupíte. Model je ale otevřený a dostupný přes stránky Nvidia Research, takže si ho může stáhnout i český tým s dostatečným GPU výkonem. Čeština zde nehraje roli, protože model pracuje s pohybem a obrazem, ne s jazykem.
Je GR00T 2 otevřený a dá se stáhnout?
Ano, Nvidia ho označuje jako otevřený model a podrobnosti zveřejňuje na stránce Nvidia Research. Konkrétní licenční podmínky ale oznámení neupřesnilo.
Kolik stojí nasazení podobného robota do výroby?
Nvidia cenu neuvádí. Trénink je ale levnější než dřív – projekt AlphaNIST spotřeboval zhruba 39× méně GPU času oproti tréninku samostatných modelů. Konkrétní cena robota závisí na výrobci a z oznámení ji nelze odvodit.
Čím se liší benchmarky DexBench a VABAR?
DexBench měří 15 úloh ve čtyřech scénách – retail, logistika, výroba a pohostinství. VABAR testuje šest průmyslových úloh se standardizovanými variantami a úrovněmi obtížnosti. Oba běží na frameworku Isaac Lab-Arena.